Saha Deneyimi
Servo Motorlarda PID Ayarı: Encoder Geri Besleme ile Kapalı Çevrim Kontrolü
Sürücü hedef açıda duramıyor: Kp yüksekse salınıyor, düşükse offset'te bekliyor. Servo milini encoder'la kapalı çevrimde çeviren 3D test tezgahında Kp/Ti/Td üçlüsünü tek tek oynayıp ayarı nasıl oturttuğumu, gürültü ve hız limitiyle birlikte anlatıyorum.
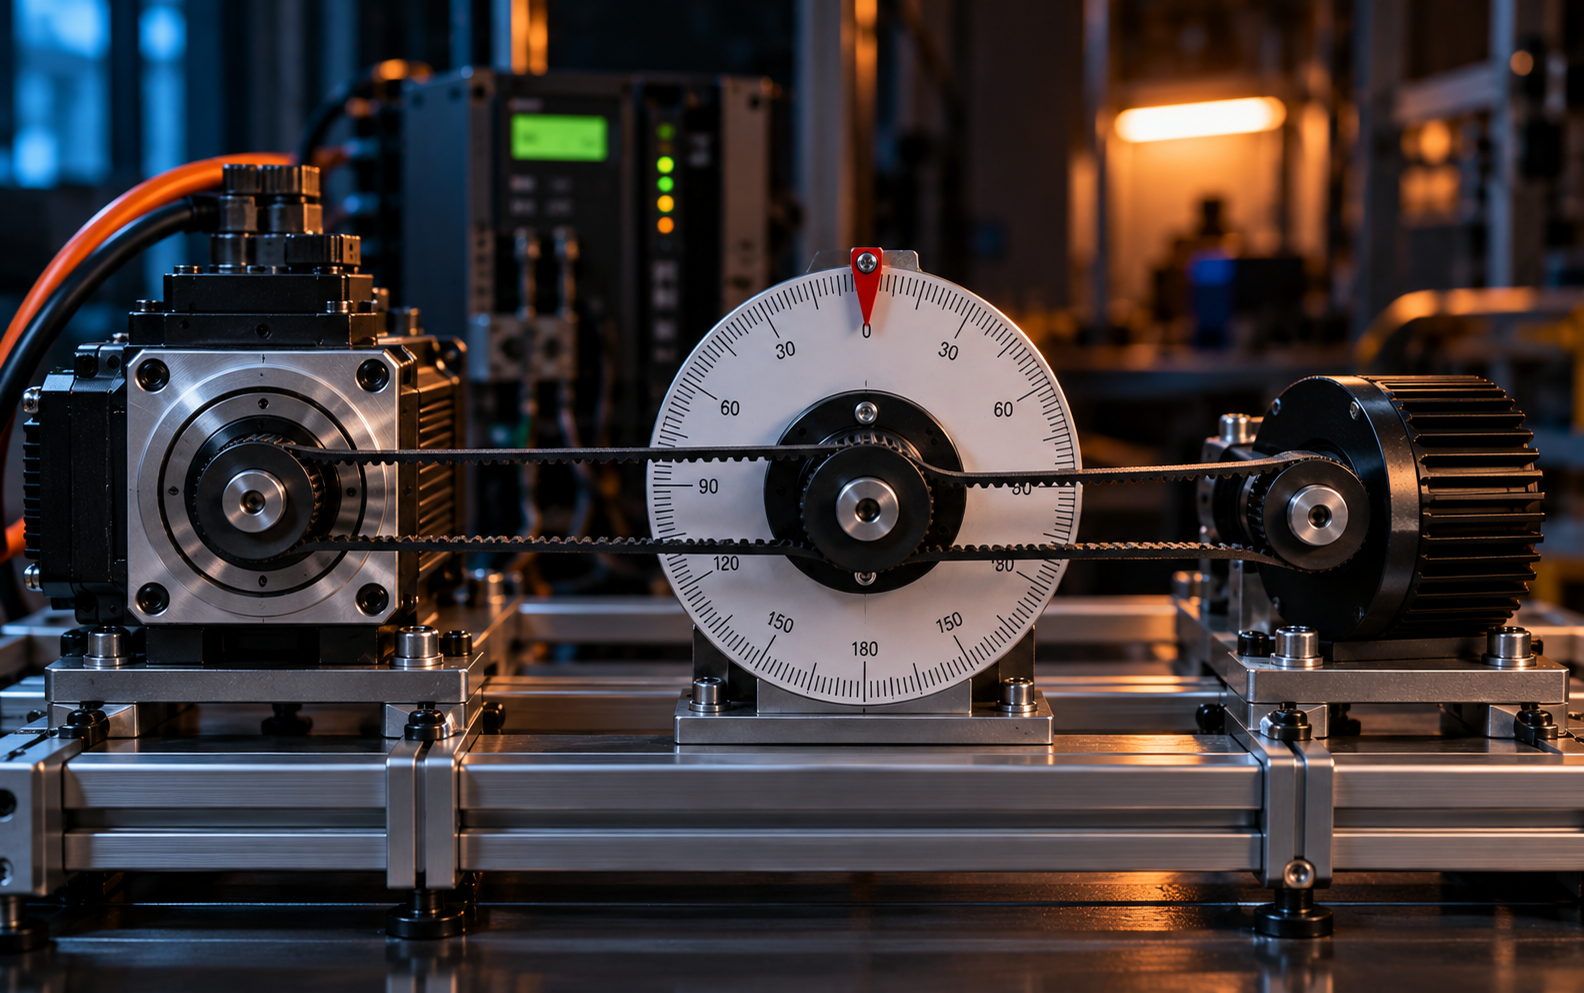
Servo motorlar, pozisyon, hız ve tork kontrolü için kullanılan hassas motorlardır. Bu simülasyonda PID kontrolörünü gerçek zamanlı olarak deneyimleyeceksiniz.
PID Parametreleri
- Kp (Proportional Kazanç): Hata boyutuna oranla çıkış üretir. Kp çok büyükse sistem salınım yapar, çok küçükse tepki yavaşlanır.
- Ti (Integral Zamanı): Kalıcı hatayı (offset) temizler. Ti çok küçükse sistem kararsızlaşır.
- Td (Türev Zamanı): Hata değişim hızına göre önlem alır. Gürültüye duyarlıdır.
Motor Kontrolü
Hedef pozisyon ve hız limitini ayarlayıp başlat butonuna basın. Encoder geri besleme ile kapalı çevrim kontrolü nasıl çalışığını gözlemleyin.
Kendin de yaz: OPLC Studio
Servo motorlarda PID ayarı, encoder geri besleme ve kapalı çevrim kontrolü. İlk dönem haberinin sahibi ol