EtherCAT Nedir? On-the-Fly İşleme, DCP Senkronu ve PROFINET Farkı
EtherCAT'in 'frame geçerken işler' mantığını, 1 ms altı döngüye nasıl inildiğini, DCP saat senkronunun ne işe yaradığını ve PROFINET'ten farkını bir 32 eksenli portal hattında yaşadığım titreşim vakasıyla anlatıyorum.
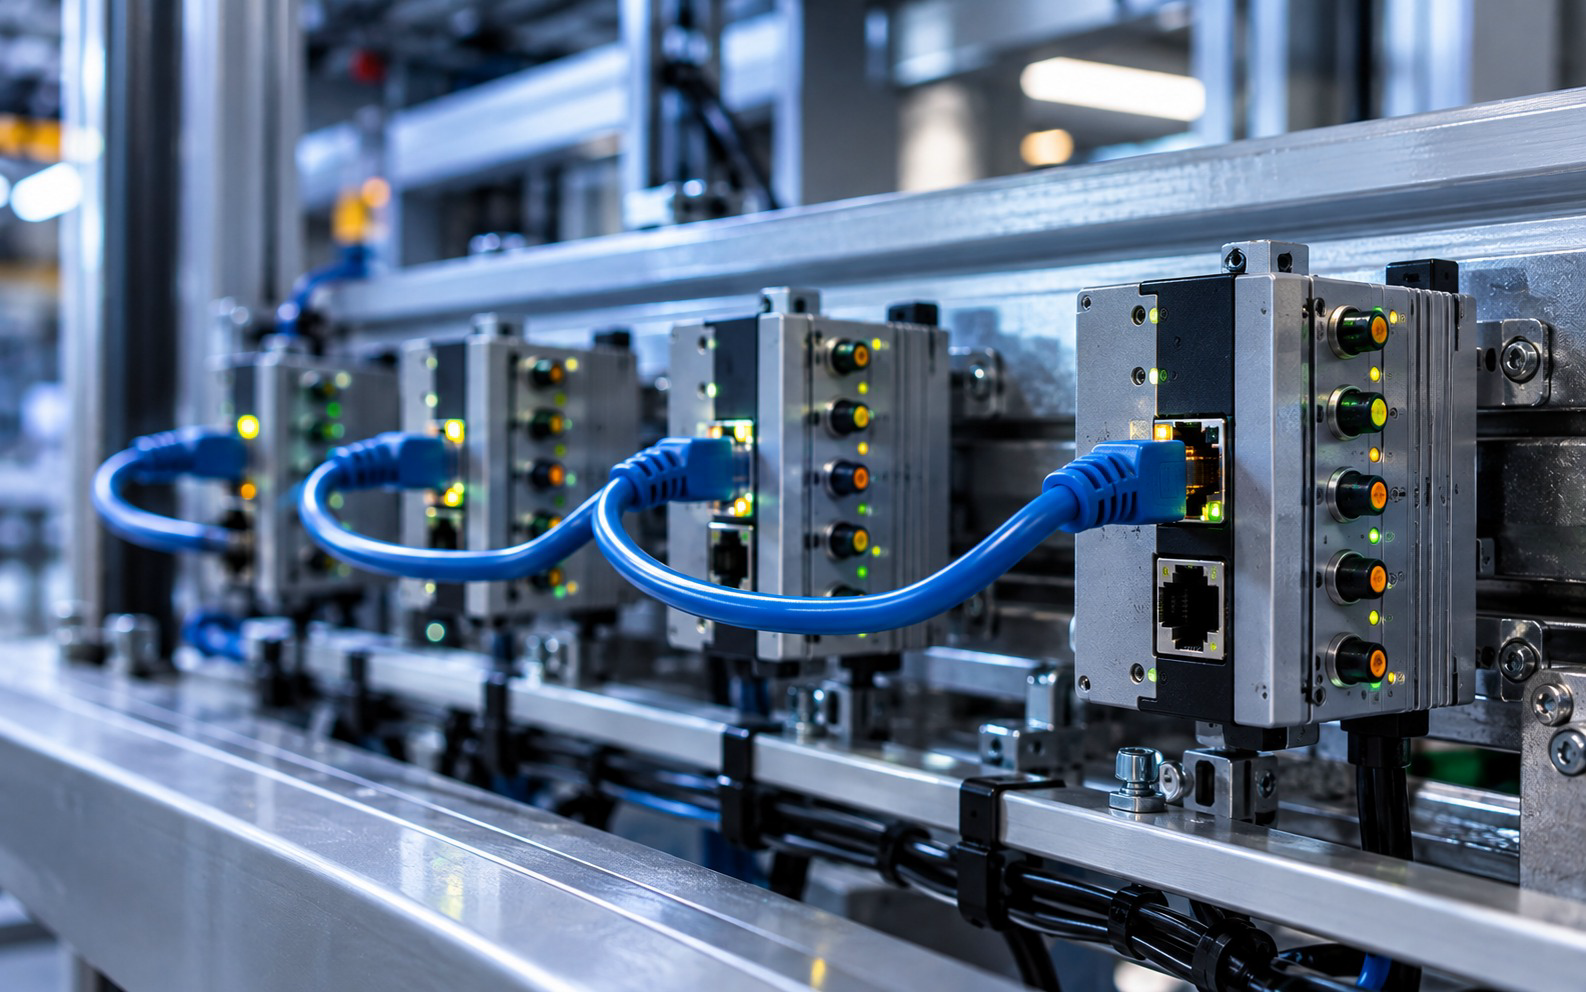
Kısa Cevap (Özet): EtherCAT (Ethernet for Control Automation Technology), Beckhoff öncülüğünde geliştirilen, IEC 61158 standardı hâline gelmiş endüstriyel Ethernet protokolüdür. Fark yaratan özelliği on-the-fly işlemedir: frame ağı gezerken her slave, kendine ait veriyi geçerken okur — frame’in tam olarak beklenmesi gerekmez. Bu sayede döngü süresi slave sayısından bağımsız kalarak mikrosaniyelere iner; Distributed Clocks (DCP) ile saatler sub-mikrosaniye senkronlanır. Çizgisel/topo’da en fazla 65.535 düğüm yaşar; kablo standart 100BASE-TX’tir.
Bir 32 eksenli portal hat, yeni devreye alma. Her eksen tek tek çalışıyor; ama hepsi birlikte çalışınca tabla titriyordu. Gelişigüzel bir sarsıntı değil, ritimli — sanki motorlar aynı anda değil, kısık bir gecikmeyle hareket ediyordu. Döngü süresine baktım: 4 ms, nominal. Jitter’a baktım: 300 µs, salınıyor. Sorun mekaniği değil, saatlerdi. EtherCAT’ın DCP’si aktif değildi; her sürücü kendi saatine bakıyordu. DCP’yi açtık, referans saati master’a sabitledik: titreşim gitti. Bu yazı o 300 µs’i ve EtherCAT’in tamamını anlatıyor.
“Ethernet” Sözü Aldatmasın
EtherCAT, fiziksel olarak standart Ethernet kullanır (100BASE-TX, RJ45). Ama frame’in nasıl işlendiği tamamen farklıdır. Klasik Ethernet’de (ve PROFINET’te) bir cihaz, frame’e varınca onu tam alır, işler, cevabını yollar. EtherCAT’ta slave, frame hattı geçerken kendi verisini çeker: frame henüz slave’in sonuna ulaşmadan, veri okunmuş olur.
Bu, iki sonucu birlikte getirir:
- Döngü süresi slave sayısından bağımsızlaşır. 10 slave de olsa, 1000 slave de olsa — her slave’in maliyeti birkaç mikrosaniyedir, milisaniye değil.
- Frame, ağı baştan sona bir kez dolaşır. Master, döngünün sonunda “herkes ne yaptı” bilgisini geri alır.
Döngü Süresi Neden 1 ms Altına İnme?
Protokol karşılaştırması, sahada en çok sorulan sorudur:
| Protokol | Tipik döngü | Slave skalası | Saat senkronu |
|---|---|---|---|
| PROFIBUS DP | 10–100 ms | 126 | — |
| Modbus RTU | 10 ms+ | 247 | — |
| PROFINET RT | ~1–10 ms | 100sler | — |
| PROFINET IRT | ~0.1–1 ms | 100sler | IRT switch |
| EtherCAT | ~0.01–1 ms | 65.535 | DCP (sub-µs) |
PROFINET IRT de 1 ms altına iner; ama IRT için donanım zaman damgalı switch gerekir ve döngü, ağ derinliğiyle birlikte zorlaşır. EtherCAT’ta on-the-fly işleme, bu bağımlılığı büyük ölçüde ortadan kaldırır — 32 eksenden 300 eksenlik bir makineye çıkarsın, döngü aynı kalır.
DCP: Saatlerin Tek Bir Kalpten Atması
On-the-fly işleme, tek başına yetmez: her slave’in saati, master’ın saatine eşlenmek zorundadır. Bunu EtherCAT Distributed Clocks (DCP) yapar: master, ağdaki her slave’in saatinin master’a göre sapmasını (offset) ölçer ve slave’e “saatini şu kadar öne/arka al” der. Sonuç: 300 µs’lik bir jitter, 1 µs altı bir sapmaya iner — tıpkı o portal hattındaki gibi.
DCP olmadan, her sürücü kendi kristaline bakar; kristallerin ppm seviyesindeki farkları, eksenler arasında kümülatif bir gecikme yaratır. Makine “tek tek çalışır, birlikte titrer” der.
CoE: CANopen’in Object Dictionary’si Ethernet’e Taşındı
EtherCAT, cihazları parametrelemek için CoE (CANopen over EtherCAT) kullanır: CANopen’in Object Dictionary’si Ethernet frame’ine sığar. Yani bir EtherCAT sürücüsünün kalibrasyonunu, sınırlarını, isimlerini — hepsi CANopen’in OD’sinden okunur/yazılır. Bu, iki dünyanın en iyi parçalarını birleştirir: CANopen’in cihaz tanımlama disiplini, EtherCAT’ın düşük gecikme fiziği.
Ek olarak: FoE (dosya transferi), SoE (servo verisi), EoE (Ethernet-over-EtherCAT, uzak erişim) — hepsi aynı hat üzerinde taşınır.
Topoloji ve Kablo
- Çizgi (en yaygın): master → slave → slave → …; her slave iki portlu (port 1 gir, port 2 çık).
- Halka: son slave master’a döner; redundancy için frame’in kopyası da akar — bir kablo kopsa hat durmaz.
- Ağaç / yıldız: switch’ler (EtherCAT-aware) ile dallanır.
- Kablo: standart 100BASE-TX, 100 m/segment; daha uzun hat repeater ile.
PROFINET mi, EtherCAT mi?
- Yüksek eksen sayısı, sub-ms döngü: EtherCAT — skala arttıkça döngü sabit kalır.
- Mevcut Siemens S7-1500R/H altyapısı: PROFINET IRT — aynı ekosistem.
- Karışık markalar, geniş saha: PROFINET — cihaz ekosistemi daha geniş.
- Hareket kontrolü + çoklu sürücü senkronu: EtherCAT — DCP + on-the-fly.
Detaylar için PROFINET yazısına bak; orada RT/IRT seviyelerini ve LLDP’yi anlatıyorum.
PLC’ye mi Yeni Başlıyorsun?
Protocol’ü seçmek, PLC’nin o protocol’ü nasıl konuştuğunu bilmektir. Eğitim programı sayfasında müfredat; iletişim sayfasından kendi hatlarınıza özel seçim yapabiliriz. Diğer aileler: PROFIBUS, Modbus, CANopen, Endüstriyel Ethernet.
O 300 µs, bana EtherCAT’in asıl dersini verdi: düşük gecikme, sadece hız değil — senkron’dur. Hız tek eksenin meselesidir; senkron, hepsinin. Bir makine “birlikte” çalışacaksa, saatleri de birlikte atmalıdır. DCP’yi açtığın an, makine tek bir kalple nefes alır.